Gracias por su visita
Esta máquina se vendió recientemente. Mire otras opciones similares o contáctenos directamente.

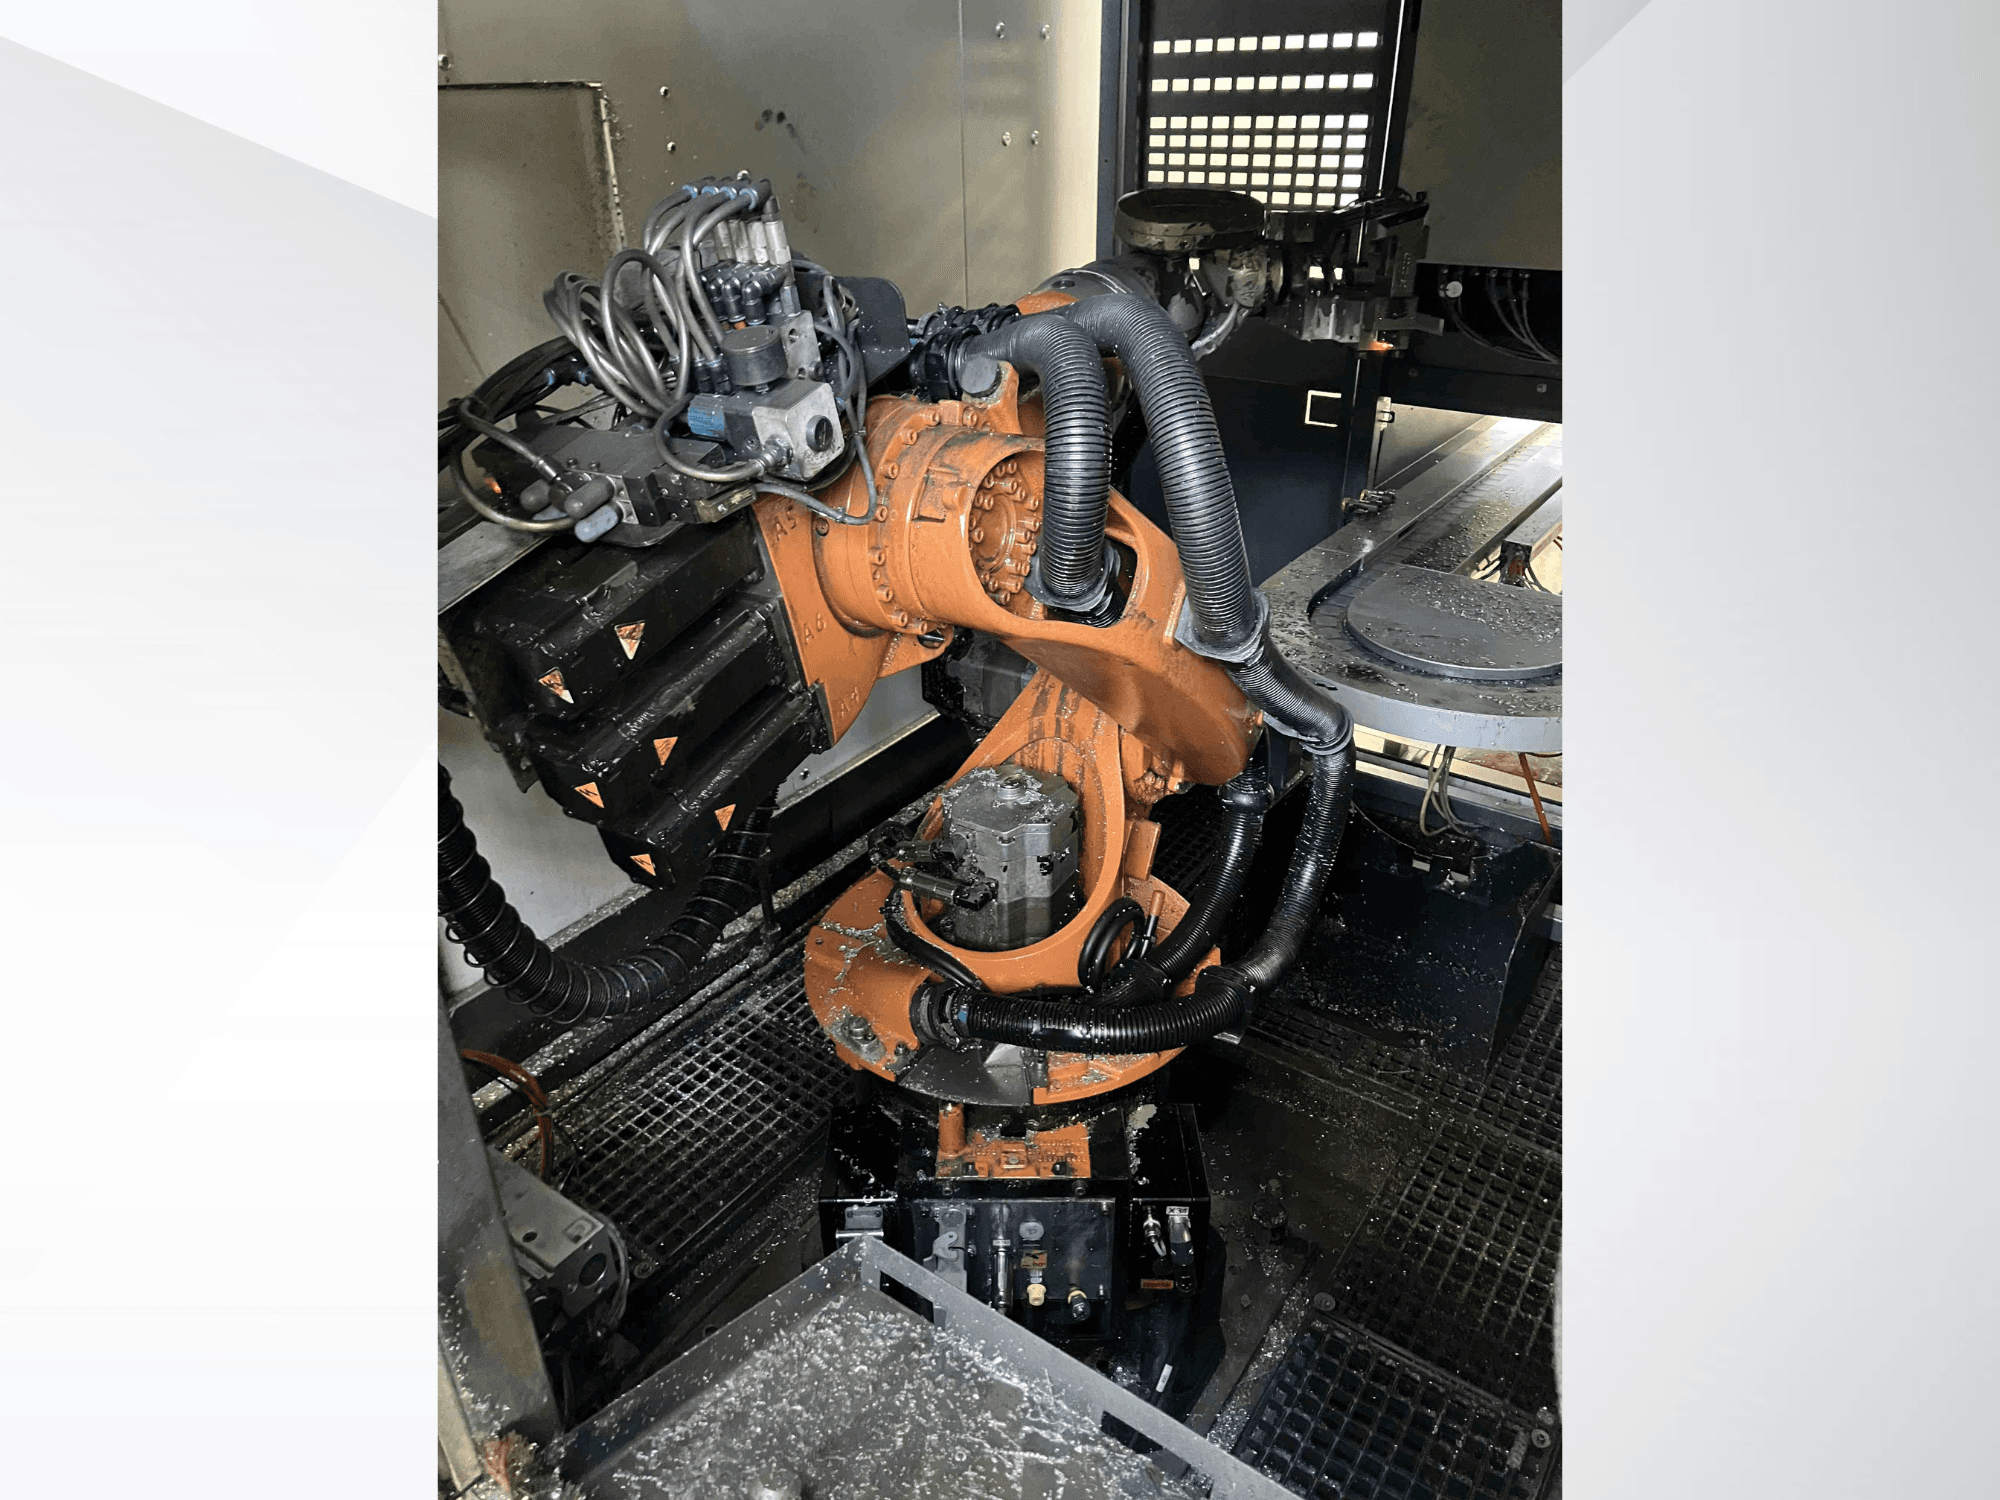
KUKA - KR 16DE-ROB-KUK-2013-00002
¿Tiene más preguntas? ¡Contáctenos!

José María García
+34 601 158 008
j.garcia@gindumac.com

- GINDUMAC
- Productos
- Equipamiento de automatización
- ➤ KUKA KR 16 - 2013 - Venta de robots usados | gindumac.com
Esta KUKA KR 16 de 6 ejes se fabricó en 2013. Ofrece un alcance máximo de aproximadamente 1610 mm y una capacidad de carga útil de unos 16 kg. El brazo robótico está diseñado para ofrecer versatilidad, lo que permite montarlo en el suelo o en el techo. Si está buscando obtener capacidades de automatización de alta calidad, considere el brazo robótico KUKA KR 16 que tenemos a la venta. Póngase en contacto con nosotros para obtener más información.
Resumen
- marca: KUKA
- año: 2013
- MODELO: KR 16
- tipo de aplicación: Robótica
- Ubicación: Alemania
- tipo de máquina: Brazo robótico
Información técnica - KUKA KR 16
Dimensiones
- Peso de la máquina: 235 kg
Recorrido
- Número de ejes: 6
Especificación Técnica
- Peso máximo de manipulación: 16 kg
- Alcance máximo: 1610 mm
Información adicional
2x unidades disponibles
Carga útil: aprox. 16 kg (serie KR 16 estándar)
Repetibilidad: ±0,05 mm
Alcance máximo: aprox. 1610 mm
Posición de montaje: suelo o techo
Carga adicional en el brazo 10 kg (carga adicional en el brazo variable)
Carga total máxima 26 kg
Rangos de ejes:
Eje 1: ±185°
Eje 2: de +35° a -155
Eje 3: de +154° a -130
Eje 4: ±350
Eje 5: ±130
Eje 6: ±350
Velocidades de los ejes:
Eje 1: aprox. 156 °/s
Eje 2: 156 °/s aprox.
Eje 3: 156 °/s aprox.
Eje 4: aprox. 330 °/s
Eje 5: aprox. 330 °/s
Eje 6: aprox. 615 °/s
Grado de protección: IP65 (robot)
Temperatura de funcionamiento: +5 °C a +55 °C
Temperatura de almacenamiento: -20 °C a +60 °C
Sistema de accionamiento/tecnología: Servomotores AC sin escobillas
Sistema de engranajes: reductores sin mantenimiento
Sistema de frenos: frenos de retención del motor en todos los ejes
Alimentación eléctrica: CA trifásica (a través del controlador KRC2)
Controlador: KRC2
CPU DEL PC: Celeron 2,0 GHz
RAM: DDR 512 MB
Software: KRC V5.6.10 Build 54
Programación: a través de la consola de programación KUKA KCP
Entorno de instalación: industrial
Estructura del robot: construcción de aleación ligera fundida
*Pueden existir diferencias entre los datos mostrados y los reales, esto debe ser confirmado por el representante de ventas.
José María García
Opciones de pago
Pago por adelantado
Financiación de activos
Productos relacionados con KUKA KR 16

KR 90 R3100 extra (2013)
KUKA - Brazo robótico

KR 30L16-2 mit KRC 4
KUKA - Brazo robótico

KR 30L16-2 mit KRC 4
KUKA - Brazo robótico

KR 16-2 with KRC 4
KUKA - Brazo robótico

KR 16-2 with KRC 4
KUKA - Brazo robótico

KR140-3 COMP
KUKA - Brazo robótico

KR120 R3200 PA
KUKA - Brazo robótico

KR 6 R900 fivve
KUKA - Brazo robótico

KR30-3
KUKA - Brazo robótico

PWG + PSD-B-Schiene / KR 16-2
KUKA - Brazo robótico

KR 16-2 mit KRC 4
KUKA - Brazo robótico

KR 30 L 16-2
KUKA - Brazo robótico